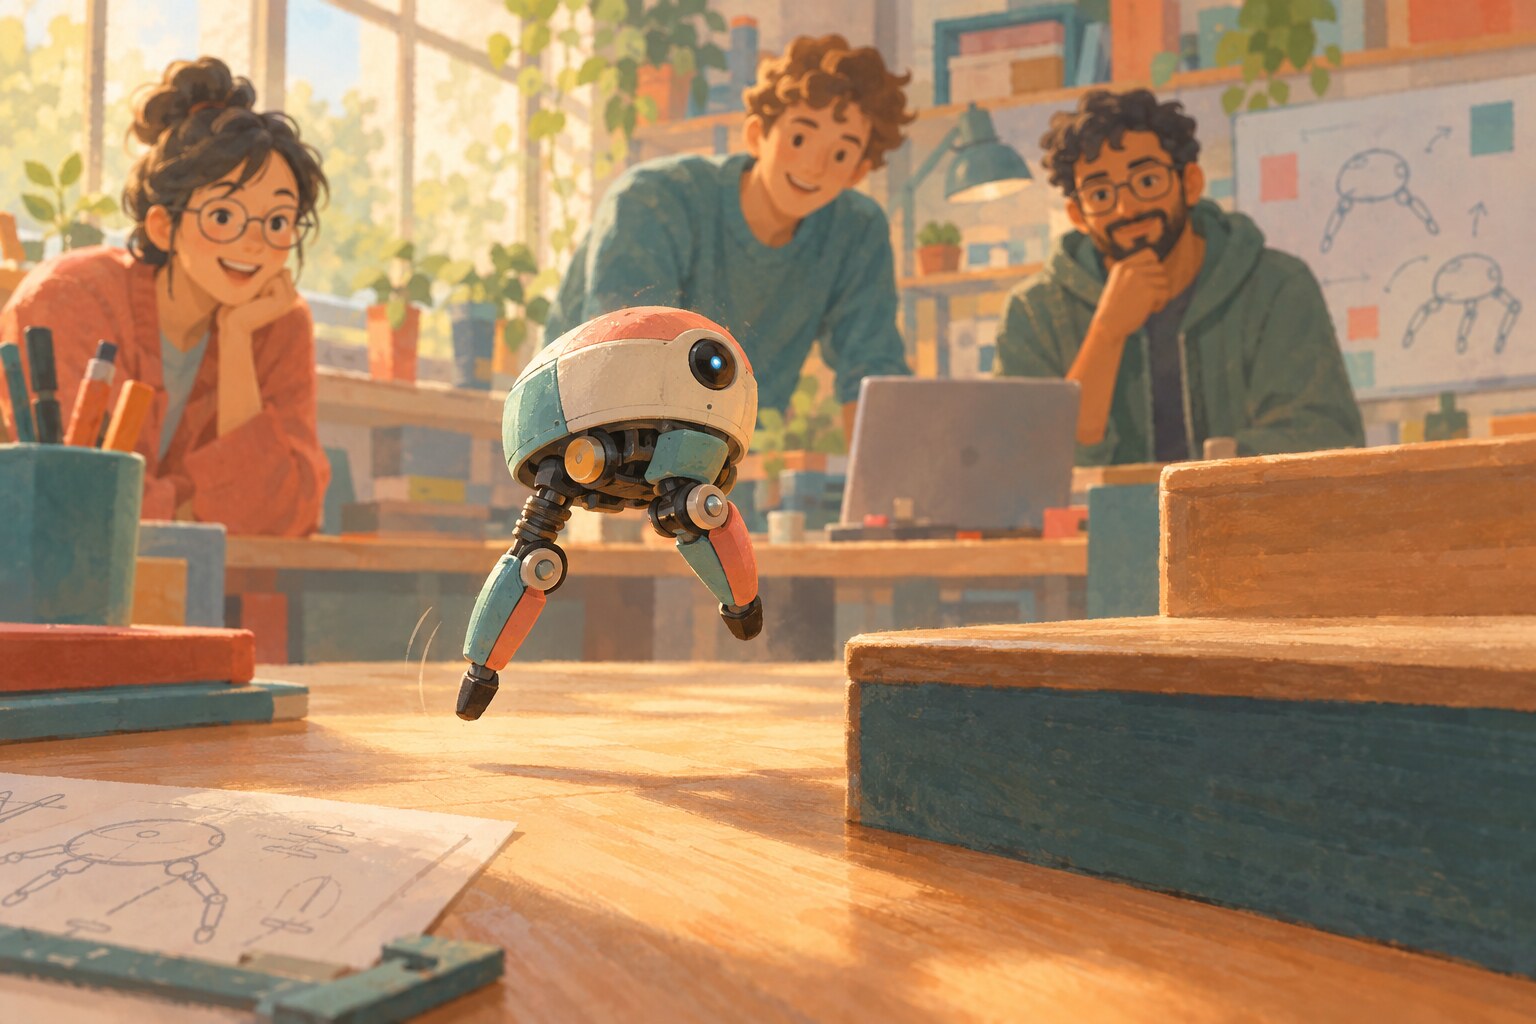
Ingenieurinnen und Ingenieure der University of Washington haben DirectHop entwickelt, einen hüpfenden Roboter, der etwa ein Gramm wiegt und in eine Handfläche passt.
Der Roboter nutzt statt einer Feder einen winzigen Elektromotor und drei faltbare Beine. Durch Einstellen des Motors kann er eine Sprunghöhe wählen, und zwar auf wenige Zentimeter genau.
DirectHop kann in etwa 90 Prozent der Fälle eine normale Treppenstufe überwinden, landen und sich selbst wieder aufrichten. Seine Hülle wurde zum Teil von Dosenschildkröten inspiriert, die sich wieder auf die Füße rollen können.
Der Prototyp benötigt noch externe Energie und Anweisungen und kann sich noch nicht selbst steuern. Das Team hofft, dass künftige Versionen ihre eigene Energie mitführen und in Gruppen arbeiten könnten, um schwer zugängliche Orte zu inspizieren.